新物
现场体验CNET
Hands-On with Unitree G1 Humanoid Robot - CNET
unitree-g1 独立评测和实际使用反馈
打开原文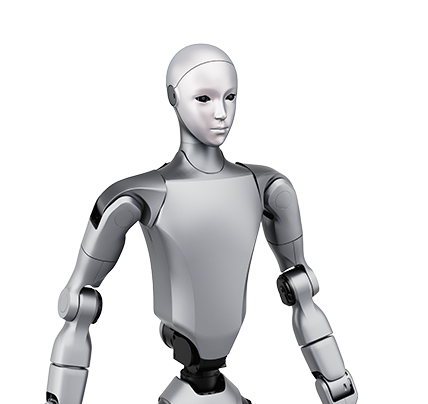
G1 把双足行走、关节控制和开发接口集中在研究型人形平台上;版本差异很大,公开视频也不等于标准零售配置。
这里单独列出拆解、独立测评、现场体验或深度讲解。它们用于补充官方规格,不能替代品牌说明,也不代表本站亲自实测。
unitree-g1 独立评测和实际使用反馈
打开原文每一行都对应一个真实决策;找不到可靠资料的地方直接标为“未公开”或“未实测”。
先把硬件本身看清楚,再去看它能不能进入你的工作和生活
当前已核验 1 张独立产品资料图;资料不足时保留真实缺口,继续补充来源后再扩充。
Unitree G1 是宇树科技推出的入门级/科研级双足人形机器人。它拥有高自由度关节、力控能力与深度视觉,主要目的是为 AI 开发者提供具身智能(Embodied AI)的硬件验证平台,绝非开箱即用的家庭保姆。
Unitree Robotics(宇树科技) 把它放在“陪伴机器人”里,公开资料重点指向:用户任务:具身智能强化学习算法验证。开发者将训练好的灵巧手抓取模型部署到 G1 算力板上,测试其在实验室内抓取水杯的成功率。。页面把品牌承诺、使用条件和仍待验证的部分分开写。
平台:双足人形机器人研发/教育平台;能力:行走、关节运动、视觉感知;扩展:可选灵巧手与高性能计算;边界:安全和软件权限按版本限制;资料核对:品牌公开资料 · 2026.10.07
这些信息用于建立购买前的基本判断,不能替代对应型号的说明书,也不把同系列其他版本的参数移植过来。
实际使用:用户任务:具身智能强化学习算法验证。开发者将训练好的灵巧手抓取模型部署到 G1 算力板上,测试其在实验室内抓取水杯的成功率。
工作流:拆箱通电 -> 连接调试控制台 -> 配置 Linux/ROS 环境 -> 跑通官方的行走与力控 Demo -> 导入自定义模型进行二次开发调试。
状态与边界:官方在售(面向开发者),购买需较长货期,无消费级生态。替代方案:其他科研人形机器人。
资质与目的:确认团队具备机器人学、强化学习及 ROS 开发背景。
场地准备:准备带有安全悬挂保护架的实验室,防止算法 Bug 导致机器重摔受损。
版本确认:核对标配三指夹爪与多指灵巧手的选配方案。
现阶段关节减速器在连续高强度算法测试下的寿命表现?
官方提供的 SDK 抽象层级是否足够高?
摔倒后从地面自行爬起的实际成功率(未实测)?
G1 当前页面尚未实测,续航、佩戴/操作手感、识别准确率和长期稳定性不能从宣传参数直接推出。
现阶段关节减速器在连续高强度算法测试下的寿命表现?
使用时还要核对:场地准备:准备带有安全悬挂保护架的实验室,防止算法 Bug 导致机器重摔受损。
如果你的日常任务正好对应“可行走、操作并提供 SDK 的人形机器人平台”,它有明确的试用价值;如果只是被功能清单吸引,先用一个小任务验证,再决定是否承担设备和服务成本。
本站把每条公开来源和未核实项留在页面下方,后续有新资料时会继续更新。
本页记录 31 条 URL;其中 14 个独立来源组通过质量门槛,目标为 50 个。独立域名 18 个,已审 URL 行 26 条。还缺 36 个独立高质量来源,资料不足时保留缺口,不用重复链接凑数。 图片也单独标出来源,编辑判断不会冒充品牌规格。
unitree-g1:可核查的产品、技术、服务或独立报道资料
unitree-g1:可核查的产品、技术、服务或独立报道资料
unitree-g1:可核查的产品、技术、服务或独立报道资料
unitree-g1:可核查的产品、技术、服务或独立报道资料
unitree-g1:可核查的产品、技术、服务或独立报道资料
unitree-g1 官方支持、手册、FAQ 或服务条件
unitree-g1 官方支持、手册、FAQ 或服务条件
unitree-g1 官方支持、手册、FAQ 或服务条件
unitree-g1 官方产品定位、规格或购买资料
unitree-g1 独立评测和实际使用反馈
unitree-g1 官方支持、手册、FAQ、固件或 SDK 资料
unitree-g1 官方支持、手册、FAQ、固件或 SDK 资料
unitree-g1 官方支持、手册、FAQ、固件或 SDK 资料
unitree-g1 官方规格、开发或技术资料
unitree-g1 官方规格、开发或技术资料
G1 Chinese product page, downloads, service and company news
G1 humanoid hardware teardown, capabilities and evaluation
G1 humanoid hardware teardown, capabilities and evaluation
G1 humanoid hardware teardown, capabilities and evaluation
G1 humanoid hardware teardown, capabilities and evaluation
G1 humanoid hardware teardown, capabilities and evaluation
G1 humanoid robot dimensions, actuators, autonomy and research context
G1 humanoid robot dimensions, actuators, autonomy and research context
G1 humanoid robot dimensions, actuators, autonomy and research context
G1 humanoid robot dimensions, actuators, autonomy and research context
G1 humanoid robot dimensions, actuators, autonomy and research context
G1/G1+ hardware updates, manufacturing deployment and market context
G1/G1+ hardware updates, manufacturing deployment and market context
G1/G1+ hardware updates, manufacturing deployment and market context
G1/G1+ hardware updates, manufacturing deployment and market context
G1/G1+ hardware updates, manufacturing deployment and market context